
NVIDIA Cosmos 3: Neue Werkzeuge für Weltmodelle und Robotik
NVIDIA baut Cosmos 3 vom Modellbaukasten zur Entwicklungsplattform für physische KI aus: neue Simulations-Checkpoints, Datenpipelines und offene Werkzeuge sollen Robotiktests erleichtern.
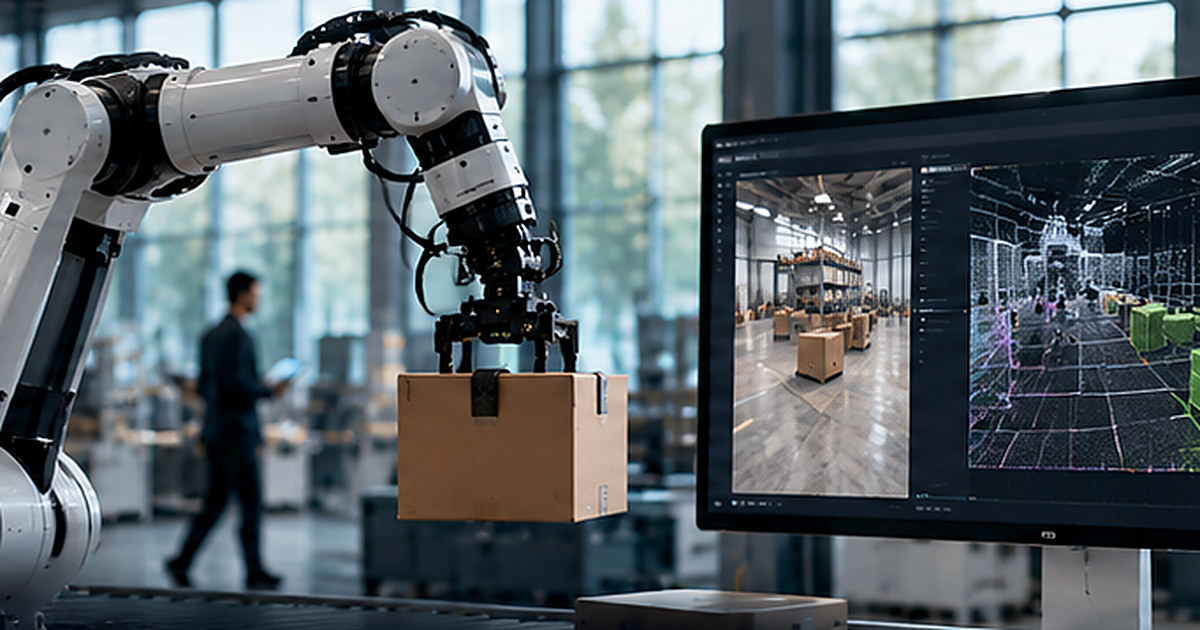
NVIDIA hat am 21. Oktober 2026 zusätzliche Cosmos-3-Werkzeuge vorgestellt: neue Simulations-Checkpoints, multisensorische Datenpipelines und offene Trainings-, Optimierungs- und Deployment-Rezepte. Das Ziel sind besser vorbereitete Weltmodelle für Robotik und autonome Systeme. Es ist keine unabhängige Bestätigung, dass beliebige Roboter damit schon zuverlässig im Alltag arbeiten.
FAKTENSTATUS PRO AUSSAGE
Was belegt ist – und was offen bleibt
Primärquellen, Herstellerangaben, Konflikte und offene Fragen getrennt dargestellt.
- Originalquelle
Neue Werkzeuge am 21. Oktober angekündigt
NVIDIA beschreibt zusätzliche Cosmos-Data-Factory-Rezepte und neue Framework-Werkzeuge.
- Originalquelle
Simulation und offene Trainingsrezepte
Das NVIDIA-Entwicklerforum nennt vier Cosmos-3-Nano-Beispielcheckpoints, RL und zusätzliche Inferenzpfade.
Beleg: NVIDIA Developer Forums – Cosmos simulation checkpoints and training ↗
- Herstellerangabe
Bis zu 2× schnellere NIM-Inferenz
Die Leistungsangabe bezieht sich auf validierte Konfigurationen und ist kein universeller unabhängiger Benchmark.
- Offene Frage
Wie gut die Simulation echte Einsätze vorhersagt
Die Quellen liefern keinen unabhängigen Nachweis sicherer Robotik in beliebigen Produktionsumgebungen.
Ankündigungen sind keine unabhängigen Wirksamkeitstests. Methodik →
Weltmodelle rücken von der Demo zur Entwicklungs-Pipeline
Sprachmodelle lernen vor allem Zusammenhänge zwischen Texten, Bildern und Werkzeugaufrufen. Ein Roboter muss zusätzlich vorhersagen, wie sich ein Objekt bewegt, ob ein Greifer kollidiert und was passiert, wenn eine geplante Aktion in der echten Umgebung auf unvorhergesehene Widerstände trifft. Für diese Art physischer KI bewirbt NVIDIA sein Cosmos-Ökosystem. Bei der GTC Berlin am 21. Oktober 2026 erweiterte das Unternehmen Cosmos 3 um Werkzeuge für Trainingsdaten, Nachtraining, Simulation und Bereitstellung. Die Neuigkeit ist damit weniger ein einzelner neuer Chatbot als eine durchgehende Werkzeugkette, mit der Robotikteams reale und synthetische Beobachtungen verbinden sollen.
Die Datenphase ist ein Kernstück. NVIDIA nennt neue Cosmos-Data-Factory-Blueprints für autonome Fahrzeuge, Defekterkennung und Videoaugmentation. Ergänzend soll Cosmos Curator multisensorische Aufnahmen effizienter verarbeiten. In der Praxis ist das relevant, weil seltene Fehler in realen Kameradaten kaum systematisch aufgezeichnet werden: ungewöhnliche Beleuchtung, verdeckte Gegenstände oder gefährliche Situationen können mit synthetischen Varianten ergänzt werden. Synthetische Szenen erzeugen jedoch nicht automatisch physikalisch korrekte Trainingsbeispiele. Die Übertragbarkeit muss anhand echter, unabhängig zurückgehaltener Daten und kontrollierter Versuche überprüft werden.
Auf der Modellseite beschreibt NVIDIA ein offenes Framework mit Fine-Tuning, Reinforcement Learning, Distillation und Quantisierung. Entwickler sollen kompatible vortrainierte Modelle anpassen und über unterstützte Inferenzlaufzeiten bereitstellen können. Neue Cosmos-3-Nano-Beispielcheckpoints richten sich an Mehrkamera- und Multisensor-Simulationen. Das ist grundsätzlich eine niedrigere Einstiegshürde für Experimente; was tatsächlich ohne proprietäre Infrastruktur möglich ist, hängt aber von Modelllizenz, Datenzugang, Rechenkapazität und einzelnen Komponenten ab. Der Begriff offen bezieht sich auf Teile der Plattform und darf nicht als universelle Lizenzgarantie für jede Einbindung gelesen werden.
NVIDIA nennt auch konkrete Effektivitätswerte: aktualisierte Cosmos-3-NIM-Microservices sollen in validierten Konfigurationen bis zu doppelt so schnelle Inferenz ohne Qualitätsverlust erreichen. Für eine Videoüberwachungs-Blueprint-Konfiguration spricht der Hersteller von mehr gleichzeitig bearbeiteten Streams pro GPU. Solche Vergleiche können für Kapazitätsplanung hilfreich sein, sagen aber ohne identische Eingaben, GPUs, Qualitätsmetriken und Kostenbasis wenig über ein fremdes System. AgentenCode hat diese Zahlen nicht in einer unabhängigen Messung reproduziert und bewertet sie daher ausdrücklich als Herstellerangaben.
Ein seriöser Robotikpilot testet erstens die reale Fehlerrate auf bislang ungesehenen Szenen, zweitens Sicherheitsstopps und Fallbacks bei nicht erkannten Situationen und drittens den Unterschied zwischen simuliertem und realem Verhalten. Hinzu kommen Energiebedarf, Zeit für Annotation und Nachtraining, Betriebsrechte sowie Reproduzierbarkeit der Modelle. Bei sicherheitskritischen Anwendungen sind formale Abnahmen und menschliche Verantwortlichkeit nicht durch erfolgreiche Simulationen ersetzbar. Das Potenzial von Cosmos 3 liegt darin, die Lücke zwischen Daten, Weltmodell und Einsatz zu verkleinern. Die Größe dieses Fortschritts muss jedes Einsatzfeld eigenständig belegen.
Originalquellen und redaktioneller Kontext
- NVIDIA – New Cosmos tools at GTC Berlin ↗
- NVIDIA Developer Forums – Cosmos simulation checkpoints and training ↗
- NVIDIA Technical Blog – Cosmos 3 architecture ↗
Quellenlage und Reifegrad wurden zum Veröffentlichungszeitpunkt redaktionell geprüft. Angaben können sich nach Release ändern.
Häufige Fragen
Was ist neu an NVIDIA Cosmos 3?
Am 21. Oktober kamen neue Daten- und Simulationswerkzeuge sowie offen dokumentierte Training-, Optimierungs- und Deploymentpfade hinzu.
Ist Cosmos 3 ein fertiger autonomer Roboter?
Nein. Cosmos ist eine Modell- und Werkzeugplattform; Sensorik, Steuerung, Validierung und Sicherheitsfreigaben bleiben eigene Aufgaben.
Sind die NVIDIA-Leistungswerte unabhängig geprüft?
Die genannten Beschleunigungen sind Herstellerangaben für bestimmte Konfigurationen, keine hier reproduzierten Messungen.